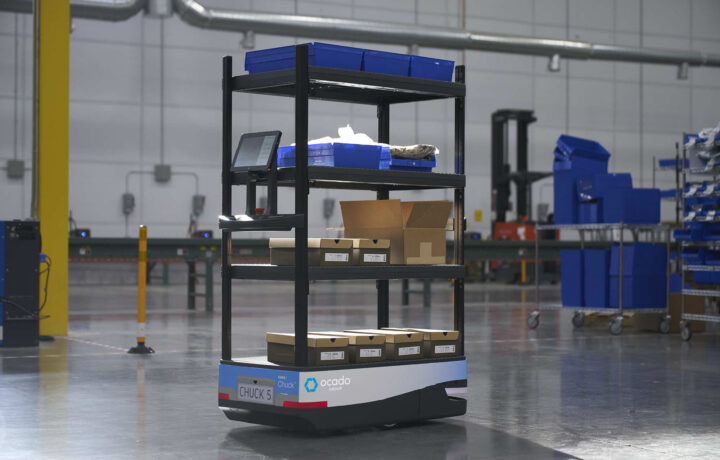

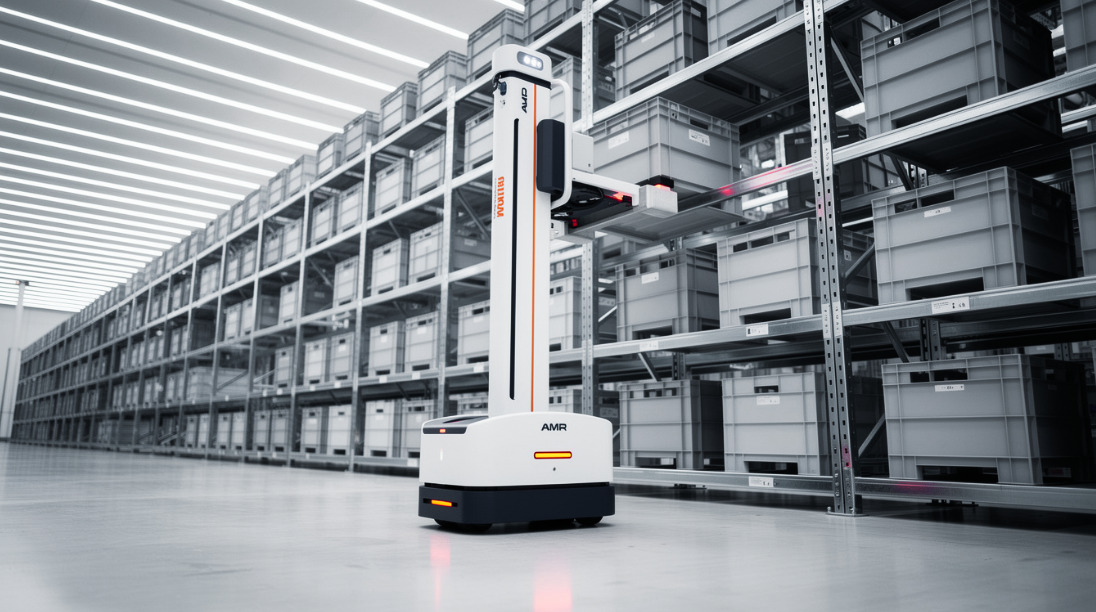
Roboty AMR wychodzą poza magazyny i zakłady produkcyjne, trafiając między innymi do szpitali oraz na lotniska. W takich środowiskach ich napęd musi zapewniać nie tylko ruch, ale również odpowiednią nośność, dokładność, bezpieczeństwo i zużycie energii.
System obejmujący silnik, przekładnię, hamulec, enkoder i sterownik wpływa na każdy z tych parametrów. Funkcja Safe Torque Off odłącza stopień mocy, uniemożliwiając aktywne wytwarzanie momentu. Dwa niezależne wejścia w konfiguracji dual STO zwiększają tolerancję rozwiązania.
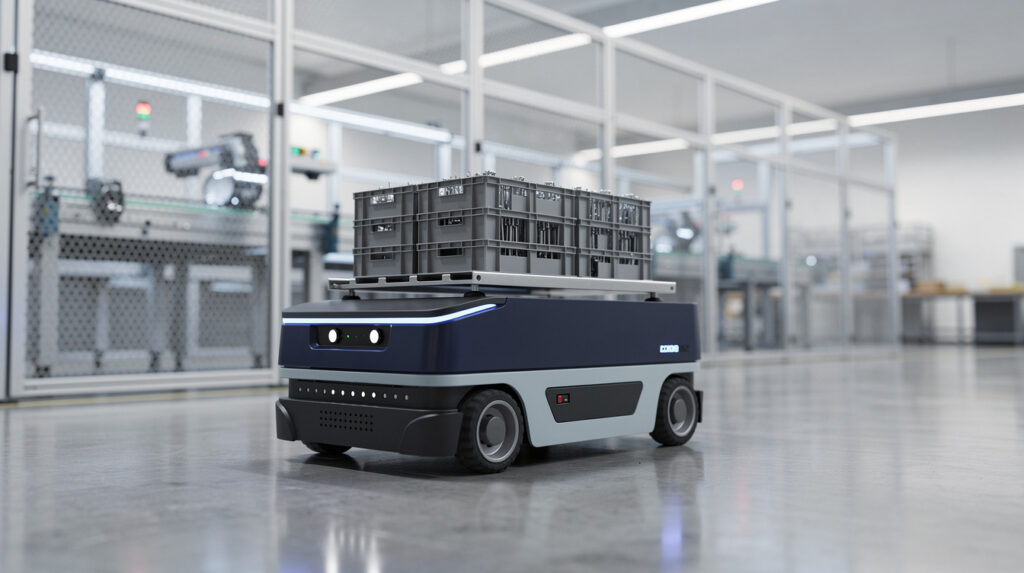
Coraz większe znaczenie mają kompletne napędy kół, zaprojektowane do konkretnego zastosowania. Zamiast integrować wszystkie elementy samodzielnie, producent może skorzystać z gotowej jednostki i ograniczyć liczbę interfejsów oraz testów walidacyjnych. Skraca to pracę zespołu inżynierskiego, choć projekty o nietypowych wymaganiach nadal mogą wymagać osobnego doboru części.
Silniki bezszczotkowe DC pomagają uzyskać wysoką gęstość momentu dzięki skutecznemu chłodzeniu uzwojeń. Konstrukcje bezramowe zmniejszają masę i objętość. Wybór między silnikiem z rdzeniem a bezrdzeniowym zależy od cyklu pracy: pierwszy może lepiej odpowiadać wolnej trakcji, drugi ogranicza straty w żelazie przy wyższych prędkościach.
Przekładnie planetarne oferują kompaktowy przenos momentu, a falowe — wysokie przełożenie w jednym stopniu i bardzo mały luz. Sterowniki wieloosiowe synchronizują koła, co ma znaczenie dla stabilnej pracy robota. W dopasowaniu rozwiązania do kosztu, trwałości i wymaganego obciążenia może pomóc Maxon UK.